- HOME
- DH-ROBOTICS
DH-ROBOTICS
DH-ROBOTICS
ロボットの可能性を広げる
エンドエフェクタ・ソリューション
DH-ROBOTICS(大寰机器人)は、 中国・深圳に本社を置くロボット関連機器メーカーです。 2016年の設立以来、電動グリッパーを中心に、 精密な把持・力制御技術を活用した製品を開発しています。
電動平行グリッパーやアダプティブグリッパーに加え、 ヒューマノイドロボット向けの多指ハンド、 視覚と触覚を融合したインテリジェントグリッパーなど、 幅広いエンドエフェクタを展開しています。
産業用ロボット・協働ロボットによる製造工程の自動化から、 フィジカルAI、ロボット操作、研究開発まで、 用途に応じた製品を選択できます。
精密な把持・力制御
対象物に合わせて把持力や位置、速度を制御。 多様なワークを扱う自動化に対応します。
豊富な製品ラインアップ
2指グリッパーから多指ハンドまで、 ロボットや用途に応じた製品を展開しています。
フィジカルAIへの展開
多指操作や触覚センシングを利用した、 次世代ロボットの研究開発を支援します。
多指ハンド 01
Dexterous Hand|ADH・UDH
多指ハンド|Dexterous Hand
ヒューマノイドロボットやフィジカルAIの研究開発に 対応する多自由度ハンド
ADH-5-6
5指・11自由度のヒューマノイド向けハンド
人の手に近い5指構造を採用した 多自由度ロボットハンドです。 アクティブ6自由度、総自由度11の機構を備え、 さまざまな形状の対象物の把持や操作に対応します。
片手約560gの軽量設計に加え、 電源OFF時の位置保持機能を搭載。 ヒューマノイドロボットへの組み込みや 多指把持の研究開発に活用できます。
Python・C SDK、ROSシミュレーションに対応し、 各種ロボットプラットフォームとの統合を支援します。
UDH-3-7-50
3指・7自由度の高把持力ロボットハンド
3本の指にそれぞれ独立した駆動関節を備える、 7自由度のロボットハンドです。 指先力50N、可搬荷重15kgの仕様を持ち、 幅広い把持・操作タスクに対応します。
ダイレクトドライブ方式の関節機構を採用し、 位置・速度・力の制御に対応。 オプションの指先触覚センサーにより、 接触情報を利用した開発も可能です。
SDK、ROS 2、Isaac、MuJoCoなどの 開発・シミュレーション環境を活用できます。
多指ハンド 主要仕様
| 項目 | ADH-5-6 | UDH-3-7-50 |
|---|---|---|
| 指の本数 | 5指 | 3指 |
| アクティブ自由度 | 6 | 7 |
| 総自由度 | 11 | 7 |
| 重量(片手) | 560g | 850g |
| 外形寸法 | 184×85×34mm | 89×84×105mm |
| 可搬荷重(資料記載条件) | 32kg(上方向持上げ) | 15kg |
| 最大把持力 | 五指合計48N | 指先定格50N |
| 位置精度 | 0.1mm | 指先繰返し精度 ±0.02mm |
| 電源 | 12~48V | 24~72V |
| 通信インターフェース | RS485 / CAN FD / EtherCAT | RS485 / CAN FD / EtherCAT |
| 開発支援 | Python / C SDK、ROSシミュレーション | SDK、ROS 2、Isaac、MuJoCo |
| 触覚センサー | オプション | オプション(指先) |
| 把持寿命 | 100万回 | 100万回以上 |
※可搬荷重と把持力は異なる指標です。 仕様値はメーカーが定める条件での値です。 搭載ロボットや把持対象による実用可搬重量は 個別に確認してください。
アダプティブグリッパー 02
AG Series
AGシリーズ|電動アダプティブグリッパー
ワークの形状や大きさに応じて把持できる アダプティブグリッパー
AG-160-95
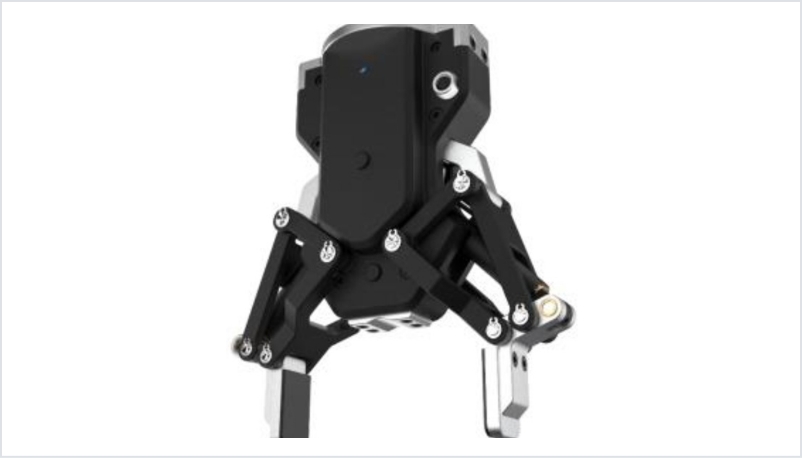
高把持力と適応性を備えた電動グリッパー
45~160Nの把持力と95mmのストロークを備え、 さまざまな形状のワークに対応する 電動アダプティブグリッパーです。
推奨ワーク重量は3kg。 工場の搬送・組立・ハンドリング工程など、 多様な自動化用途に活用できます。
AG-105-145
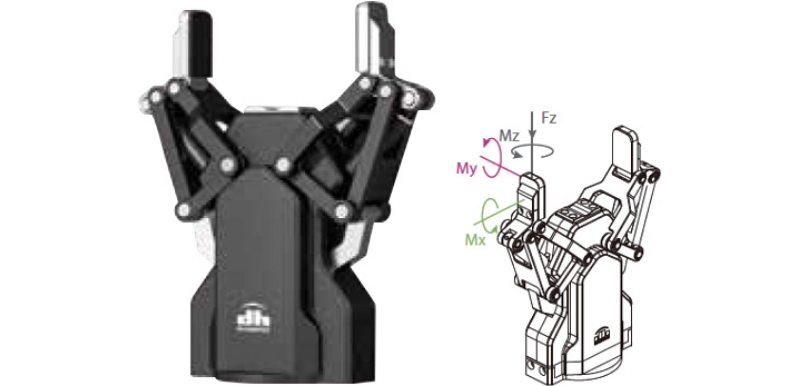
145mmのロングストロークに対応
35~105Nの把持力と145mmのストロークを備え、 サイズの異なるワークや 不規則な形状の対象物に対応します。
推奨ワーク重量は2kg。 幅広い開口範囲を必要とする ロボットハンドリング用途に適しています。
AGシリーズ 主要仕様
| 項目 | AG-160-95 | AG-105-145 |
|---|---|---|
| 把持力 | 45~160N | 35~105N |
| 推奨ワーク重量 | 3kg | 2kg |
| ストローク | 95mm | 145mm |
| 重量 | 1kg | 1.3kg |
| 外形寸法 | 184.6×162.3×67mm | 203.9×212.3×67mm |
| 全ストローク開閉時間 | 0.9秒 / 0.9秒 | 0.9秒 / 0.9秒 |
| 位置繰返し精度 | ±0.03mm | ±0.03mm |
| 定格電圧 | DC24V ±10% | |
| 標準通信 | Modbus RTU(RS485)、デジタルI/O | |
| 保護等級 | IP54 | |
※その他の通信方式はオプション構成により異なります。
電動平行グリッパー 03
PGC Series
PGCシリーズ|電動平行グリッパー
協働ロボットと組み合わせた自動化に対応する 電動平行グリッパー
PGC-50-35
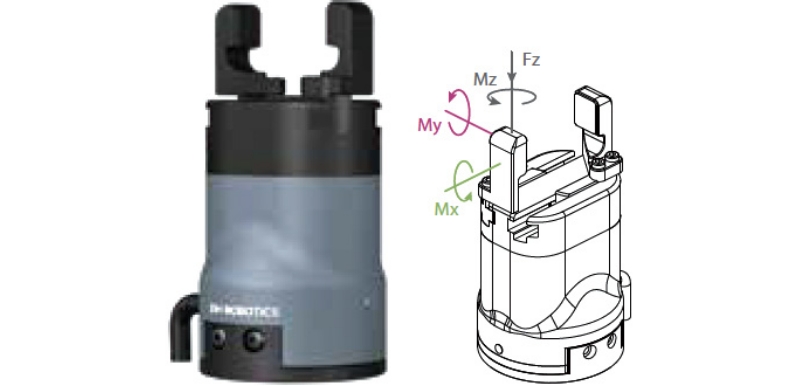
コンパクトな基本モデル
15~50Nの把持力、37mmのストロークを備える 小型電動平行グリッパーです。
推奨ワーク重量1kg。 小型部品の搬送や組立工程に対応します。
PGC-140-50
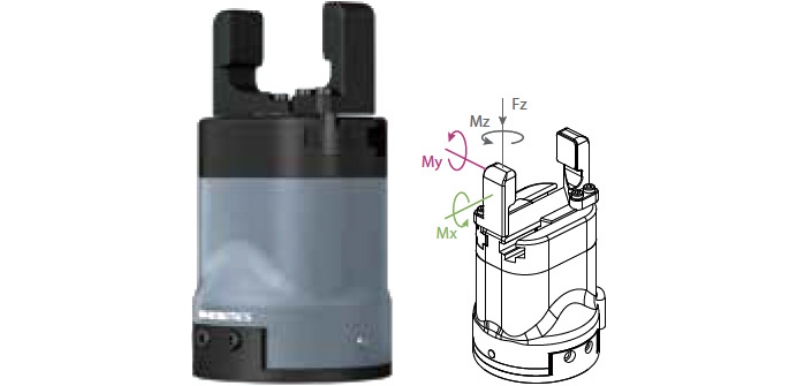
把持力とストロークを両立
40~140Nの把持力、50mmのストロークを備え、 中型ワークの搬送・ハンドリングに対応します。
推奨ワーク重量3kg。 保護等級IP67に対応しています。
PGC-300-60
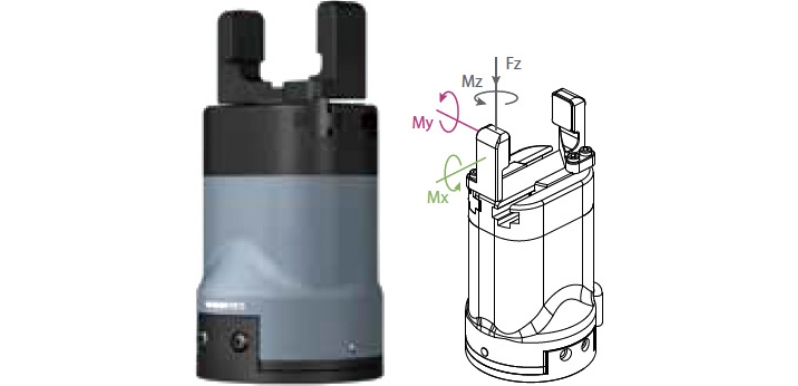
高把持力モデル
80~300Nの把持力、60mmのストロークを備える 電動平行グリッパーです。
推奨ワーク重量6kg。 高い把持力を必要とする ロボットハンドリング用途に対応します。
PGCシリーズ 主要仕様
| 項目 | PGC-50-35 | PGC-140-50 | PGC-300-60 |
|---|---|---|---|
| 把持力(片側ジョー) | 15~50N | 40~140N | 80~300N |
| 推奨ワーク重量 | 1kg | 3kg | 6kg |
| ストローク | 37mm | 50mm | 60mm |
| 重量 | 0.5kg | 1kg | 1.5kg |
| 外形寸法 | 124×63×63mm | 138.5×75×75mm | 178×90×90mm |
| 位置繰返し精度 | ±0.03mm | ||
| 保護等級 | IP54 | IP67 | IP67 |
| 定格電圧 | DC24V ±10% | ||
| 標準通信 | Modbus RTU(RS485)、デジタルI/O | ||
※通信方式・対応ロボット・制御用プラグインは 使用する機器構成によって異なります。
視触覚グリッパー 04
PGT Vision-Tactile Electric Gripper
視覚と触覚を融合したインテリジェントグリッパー
PGTは、高解像度の視触覚センシング技術を搭載した 電動グリッパーです。 把持対象との接触状態をセンシングし、 精密な物体操作や研究開発への活用を想定しています。
110mmのストローク、±0.02mmの位置繰返し精度、 30~70Nの把持力を備えています。 さらに、カメラを利用した視触覚センサーにより、 従来の把持制御に加えて接触情報の取得が可能です。
フィジカルAI、ロボットマニピュレーション、 精密組立、視触覚センシングの研究開発に 活用できるエンドエフェクタです。
視触覚センシング
カメラベースのセンシング技術により、 把持対象との接触情報を取得できます。
110mmのロングストローク
幅広い開口範囲を備え、 さまざまな寸法のワークへの対応を支援します。
精密な動作制御
±0.02mmの位置繰返し精度を公表。 精密把持や組立タスクの開発に対応します。
PGT 主要仕様
| 項目 | 仕様 |
|---|---|
| 把持力 | 30~70N |
| 最大推奨ワーク重量 | 1.5kg |
| ストローク | 110mm |
| 位置繰返し精度 | ±0.02mm |
| 全ストローク開閉時間 | 0.59秒 / 0.6秒 |
| 重量 | 870g |
| 外形寸法 | 154×76×86mm |
| 電源電圧 | DC24V / 48V |
| 定格出力 | 25W |
| ピーク出力 | 40W |
| 保護等級 | IP40 |
| 通信方式(オプション) | Modbus RTU(RS485)/ EtherCAT / CAN FD |
| 視触覚カメラ解像度 | 640×480 |
| センシング解像度 | 384×288 |
| センサーサンプリング周波数 | 120Hz |
| 有効センシング点数 | 110,592 |
※センサー構成や通信仕様の詳細は、 選定時にご確認ください。